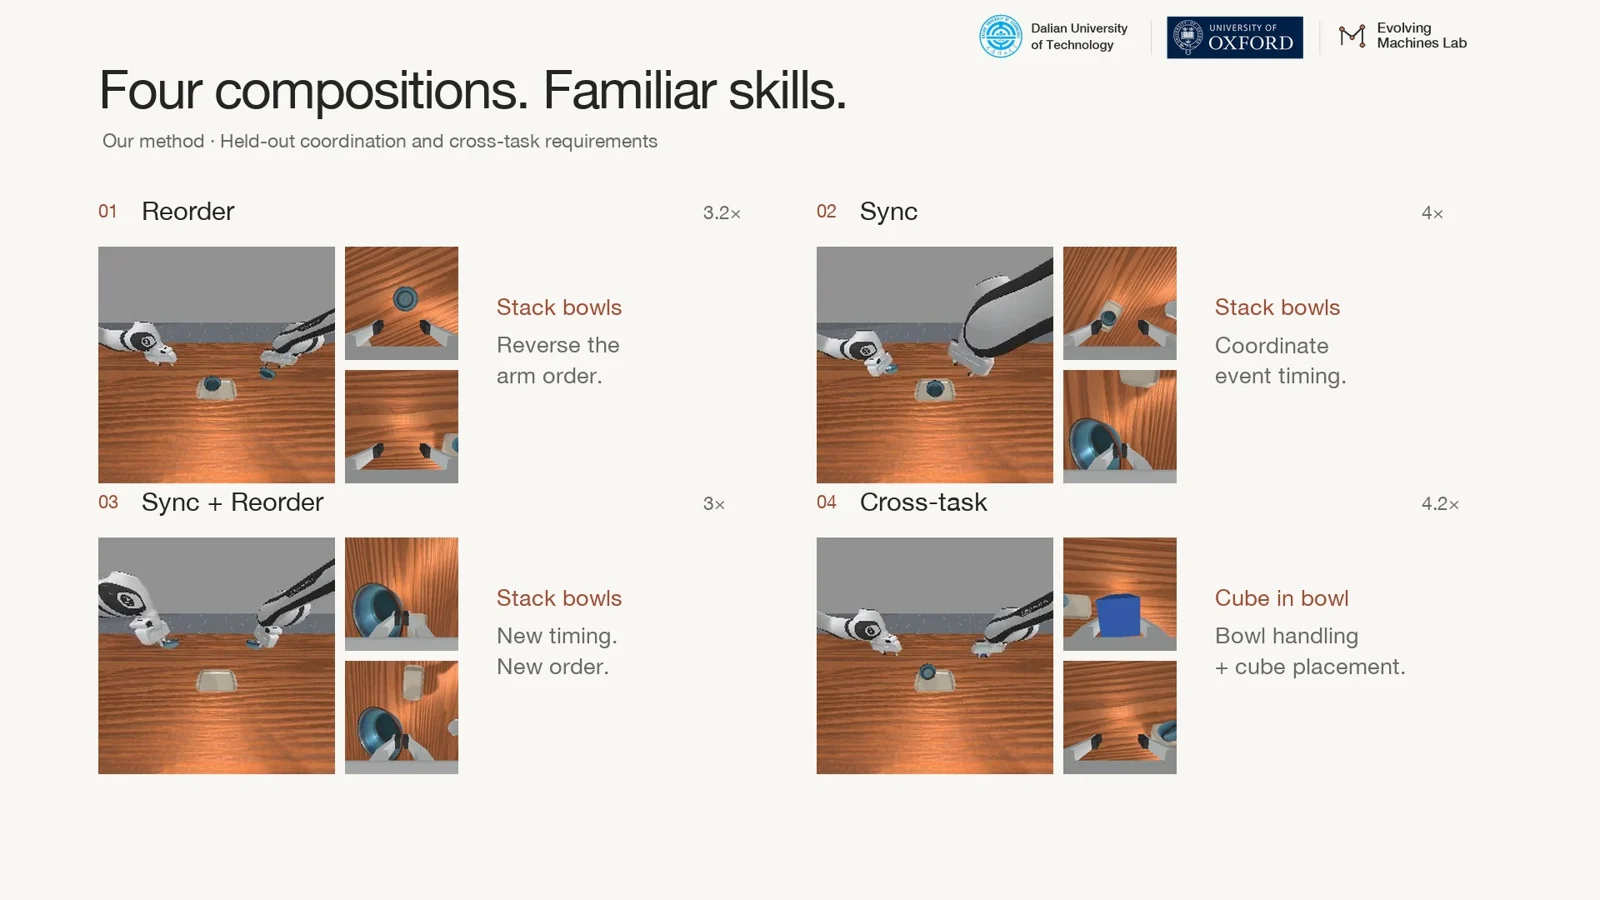
熟悉的技能。
未见的协作。
双臂视觉语言动作模型中的逐臂组合泛化
沿着视频走进 ACG-Bench 与 AE-VLA:从仿真到真机,探索如何在新的顺序、时序和任务组合中复用机械臂级技能。
阅读研究进展研究方向
以数字与物理世界为环境,以持续进化为方法:通过交互积累经验,通过强化学习将反馈转化为能力,再通过技能组合应对新的任务与场景。
机器如何进化
不同项目的规模与载体各不相同,但遵循同一个机制:智能体应当根据行动带来的反馈持续学习,让能力在训练结束后仍能不断成长。
通过与其他智能体、社会、工具和环境交互,持续产生新的经验。
将环境与社会反馈转化为学习信号,持续改善决策。
从系统自身经验中产生新的学习信号、训练任务与能力。
复用并重新组合已掌握的技能,应对训练中未曾遇到的情境。
数字世界
数字世界为智能体提供可扩展的沟通、社会交互与快速实验环境。借助 OASIS,我们可以在百万级智能体群体中,观察行为与智能如何随交互而演变。
统一的研究理念
进化,源于智能体、经验与世界之间的持续互动。